Egy kézzel is elvégezhetővé válnak a kétkezes feladatok egy új robothüvelykujjal

Robotikus hüvelykujjat fejlesztettek a Kaliforniai Egyetem San Diegó-i kampuszán (UCSD), ami a viselője kezére szerelve olyan feladatok elvégzésében segít, amelyekhez általában két kéz kell. Az EgoThumb nevű rendszer különlegessége nem maga az extra ujj, hanem hogy nem kell vezérelni: egy kamera képeiből egy betanított mesterségesintelligencia-modell találja ki, mikor fogjon meg valamit, és mikor engedje el. Jiawei Fu, a tanulmány egyik szerzője szerint az ötlet forrasztás közben született, amikor a forrasztópáka, a huzal, a folyasztószer és a vezetékek egyidejű kezeléséhez neki is hiányzott egy harmadik kéz.
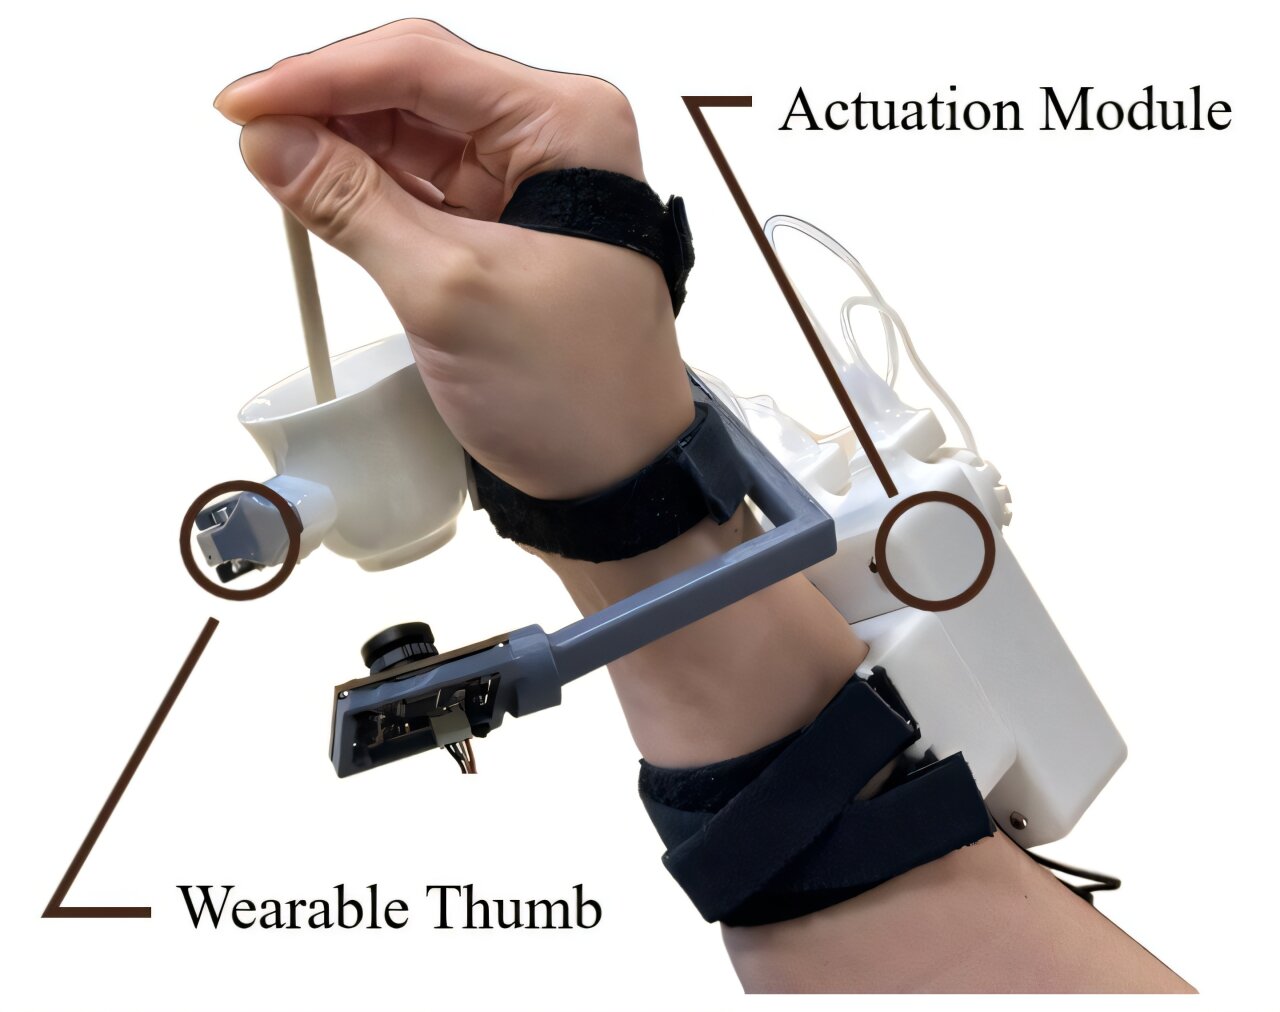
A robotujj három csuklóból áll, mindegyiket egy-egy huzalpár mozgatja: az egyik hajlítja, a másik pedig nyújtja, nagyjából úgy, ahogy az inak mozgatják az emberi ujjat. A motorokat az alkarra szerelték, hogy ne a kezet terheljék, míg a tenyér közelében egy kis méretű, nagy látószögű kamera folyamatosan figyeli a kezet, a robotujjat és a közeli tárgyakat. Az AI-modellt úgynevezett utánzásos tanulással (imitation learning) tanították be: egy ember lábbal vezérelt felületen irányította a robotujjat, a rendszer pedig ezekből a bemutatókból tanulta meg, mikor mit kell csinálnia. A kész modell a kamera képéből és a csuklók állásából jósolja meg a következő mozdulatot. A jelenlegi prototípusnál a modell még külön számítógépen fut, amely vezetékkel kapcsolódik az eszközhöz.
A vizsgálatban három résztvevővel négy feladatot próbáltattak ki: egy kocka felvételét, egy palack kupakjának lecsavarását, tea kevergetését és egy labda áthelyezését.
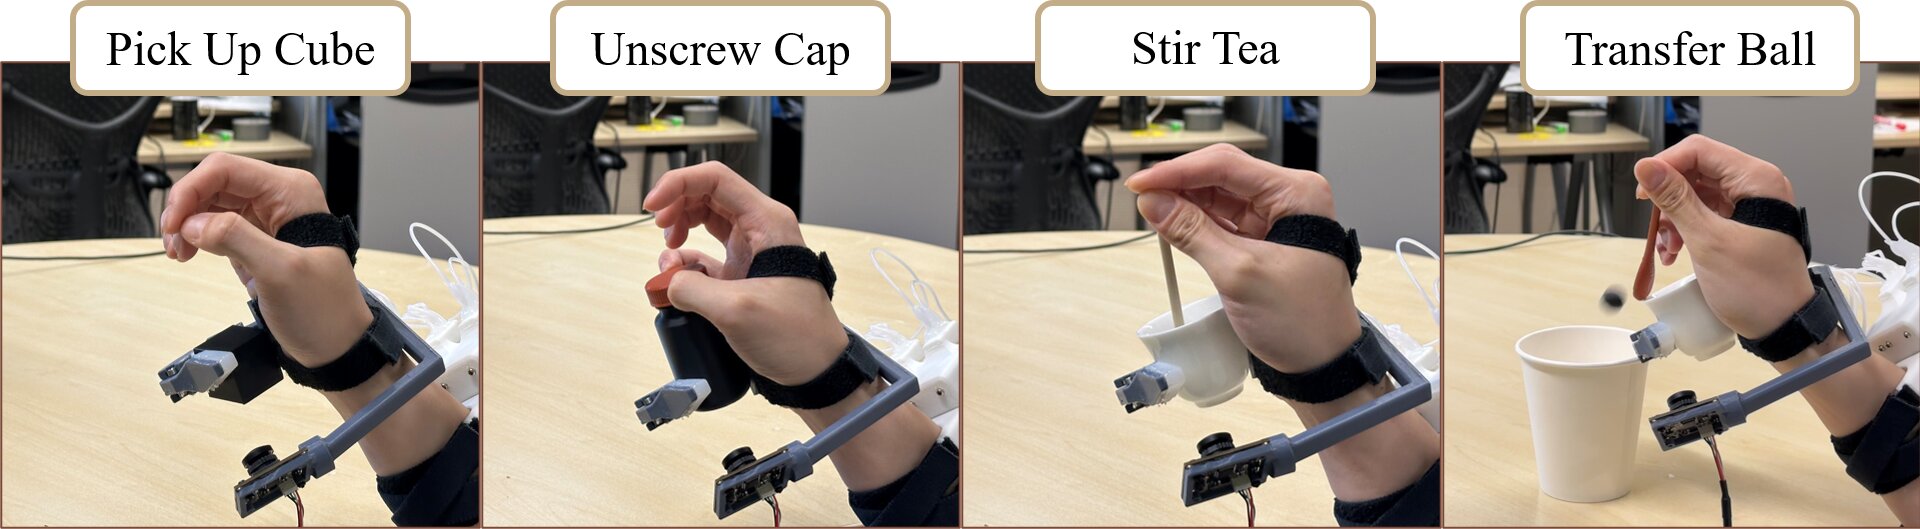
A kutatók szerint a robotujj mind a négynél segített abban, hogy a feladatot egy kézzel is el lehessen végezni. Ha például valaki egy palack felé nyúl, az EgoThumb magától megfogja és megtartja, hogy a viselő saját ujjai a kupakkal foglalkozhassanak, letétel után pedig elengedi. Feladatonként és személyenként tíz próbát végeztek: a betanítást végző személynél átlagosan 90 százalékos, a két új felhasználónál 92,5, illetve 87,5 százalékos volt a sikerarány. Ez azonban csak akkor teljesült, ha a tárgyak oda kerültek, ahol a betanítás alatt is voltak. Egy külön teszten, két ismeretlen környezetben kevergetett teánál már csak 67, illetve 73 százalék volt az arány, és akkor is romlott a teljesítmény, amikor kitágították a területet, ahová a tárgyak kerülhettek.
A tanulmány egyelőre nem esett át szakmai lektoráláson, és a kísérlet résztvevőinek száma is alacsony volt, ám a kutatók szerint az eredmény így is azt mutatja, hogy a kamerás technika természetesebbé teheti a hordható robotikát, mert nem kell tudatosan vezérelni az extra ujjat. A következő lépésben kisebbre és kényelmesebbre vennék az eszközt, elsősorban a kamera beépítésén javítva, és tapintásérzékelőket is beépítenének, hogy a robotujj ne csak lássa, hanem érezze is, mikor ér hozzá egy tárgyhoz, és ehhez igazítsa a szorítás erejét.
Kapcsolódó cikkeink:

Az emberi agy öt nap alatt hozzászokik a robotikus harmadik hüvelykujjhoz
Egy kísérletben 36 főn tesztelték a lábujjakkal irányítható robothüvelykujjat, és az alanyok öt nap alatt megtanultak vele egy kézzel banánt hámozni, kávét kavargatni és palackot nyitni. Többeknek hiányérzete támadt, miután vissza kellett adni a plusz ujjat, és a kutatók hangsúlyozzák: még nem tudni, milyen elváltozásokat okoz az agyban egy külső végtag befogadása.
Addig nem érdekesek a robotok, amíg nem úgy mozognak, mint az állatok vagy az emberek
Most a robotikán a sor, hogy felzárkózzon a mesterséges intelligencia elmúlt években mutatott fejlődéséhez. Forrai Benedek robotikai mérnökkel, a robotkezek fejlesztésével foglalkozó svájci Mimic Robotics startup társalapítójával beszélgettünk.

Beléptünk a civilizációs amputációk korába, egyre fejlettebb művégtagok jönnek
A korábban a gazdagok kiváltságának számító végtagprotézisek a technológiai fejlődés révén ma már a kevésbé tehetősek életét is megkönnyíthetik, bár a valódi demokratizálódás még várat magára. Az előrejelzések szerint robbanásszerűen nő az amputáltak száma.